> For the complete documentation index, see [llms.txt](https://docs.dietrichs.com/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://docs.dietrichs.com/dietrichs-intelligent-documentation/docs-pol/projekt-3d-cad_cam/konstruktionsprogramm_projekt-3d-cad_cam/schnittstellen_interfejsy-import-eksport/chmura-punktow-skanowanie-laserowe.md).
# Chmura punktów - skanowanie laserowe
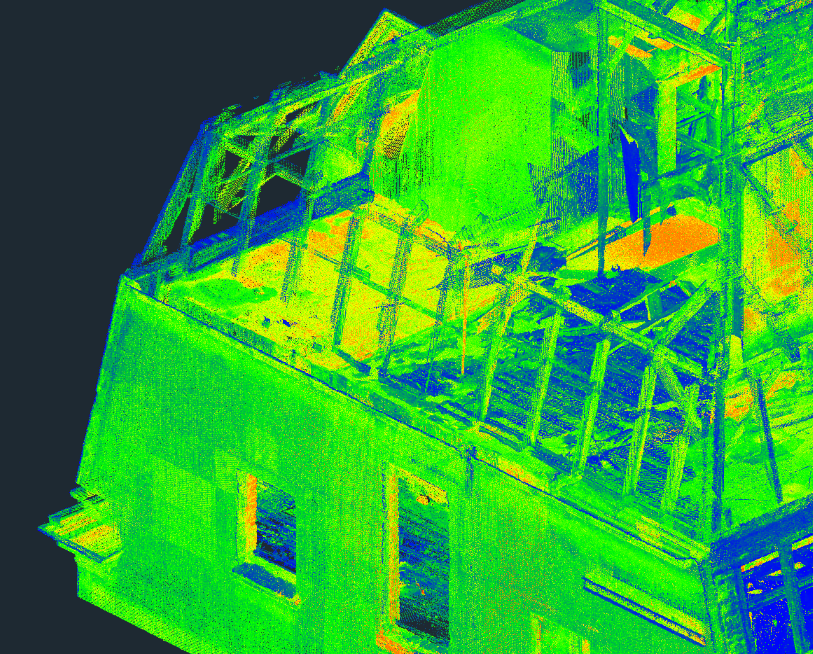
W przypadku renowacji lub rozbudowy obiektów już istniejących konieczna jest inwentaryzacja obiektu. Zakres inwentaryzacji czasami bywa bardzo szeroki. W takim przypadku można rozważyć zastosowanie nowoczesnych technik pomiaru opartych o skanowanie laserowe. Rezultatem takich pomiarów jest olbrzymia ilość danych w postaci tzw. chmury punktów. Dane w takiej formie można importować bezpośrednio do środowiska projektowego Dietrich’s. Na ich podstawie zostanie oparty proces projektowania konstrukcji.
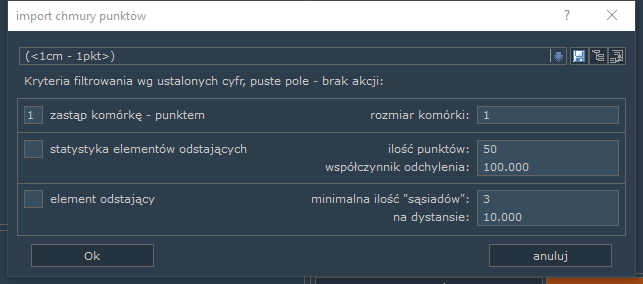
Sprawne zarządzanie danymi mierzonymi w gigabajtach (GB) wymaga zastosowania kilku technik. Jedną z nich jest redukcja gęstości skanów. Polega ona na określeniu wymiarów sześcianu, do którego są redukowane punkty skanu. W efekcie otrzymujemy jeden punkt zastępczy.
Druga metoda polega na wydzieleniu mniejszych przestrzeni z punktami tzw. CLIP BOX’y. W tym przypadku ograniczamy dane do obszaru zainteresowań. Możliwe jest zapisanie specjalnych scen z w/w ustawieniami. W ten sposób można szybko dostosować obszar roboczy oraz opracowane dane pomiarowe.
Dane pomiarowe ze skanowania laserowego wczytywane są do programu na bazie standardowego formatu danych \*.e57. Dlatego nie ma potrzeby stosowania, żadnego dodatkowego oprogramowania do przetwarzania danych. Każde dostępne urządzenie na rynku obsługuje ten format.
Praca z chmurą punktów oferuje następujące możliwości:
* Punkty z importowanej chmury są punktami rzeczywistymi. Można je wykorzystać do pomiarów, rysowania geometrii 3D, 2D oraz wstawiania obiektów 3D
* Każda płaszczyzna robocza oferuje ograniczenie przestrzeni widoczności modelu za pomocą opcji CLIP BOX. Wydzielenie obszaru obejmuje model i jego elementy ale również chmurę punktów wczytaną do modelu. Takie rozwiązanie daje możliwość dodatkowego ograniczenia i dopasowania danych pomiarowych.
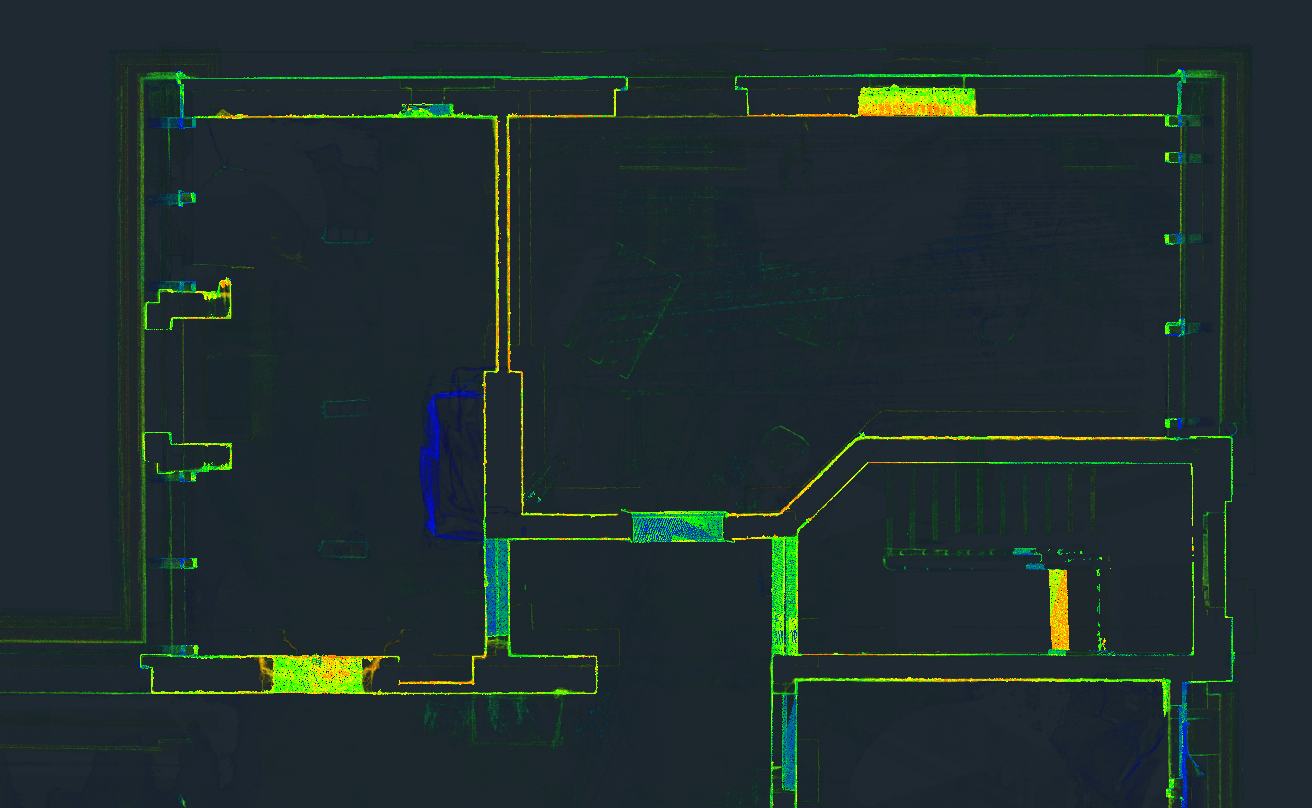
* Ortofotomapy są generowane na płaszczyznach roboczych wg obszaru ograniczenia CLIP BOX. Takie rozwiązanie daje możliwość wprowadzanie geometrii pomocniczej 2D na płaszczyźnie roboczej. Cały czas można korzystać z przyciągania do punktów zaimportowanej chmury
* Możliwość generowania ortofotomap dla rzutu kondygnacji to wygodne rozwiązanie przy wstawianiu ścian oraz stolarki otworowej